Quatre ingénieurs, une même ambition.
Aéronautique, électronique de puissance, IA embarquée, systèmes temps réel et robotique : nous avons réuni des compétences complémentaires pour construire une aviation au sol plus sûre, plus simple et plus sobre.
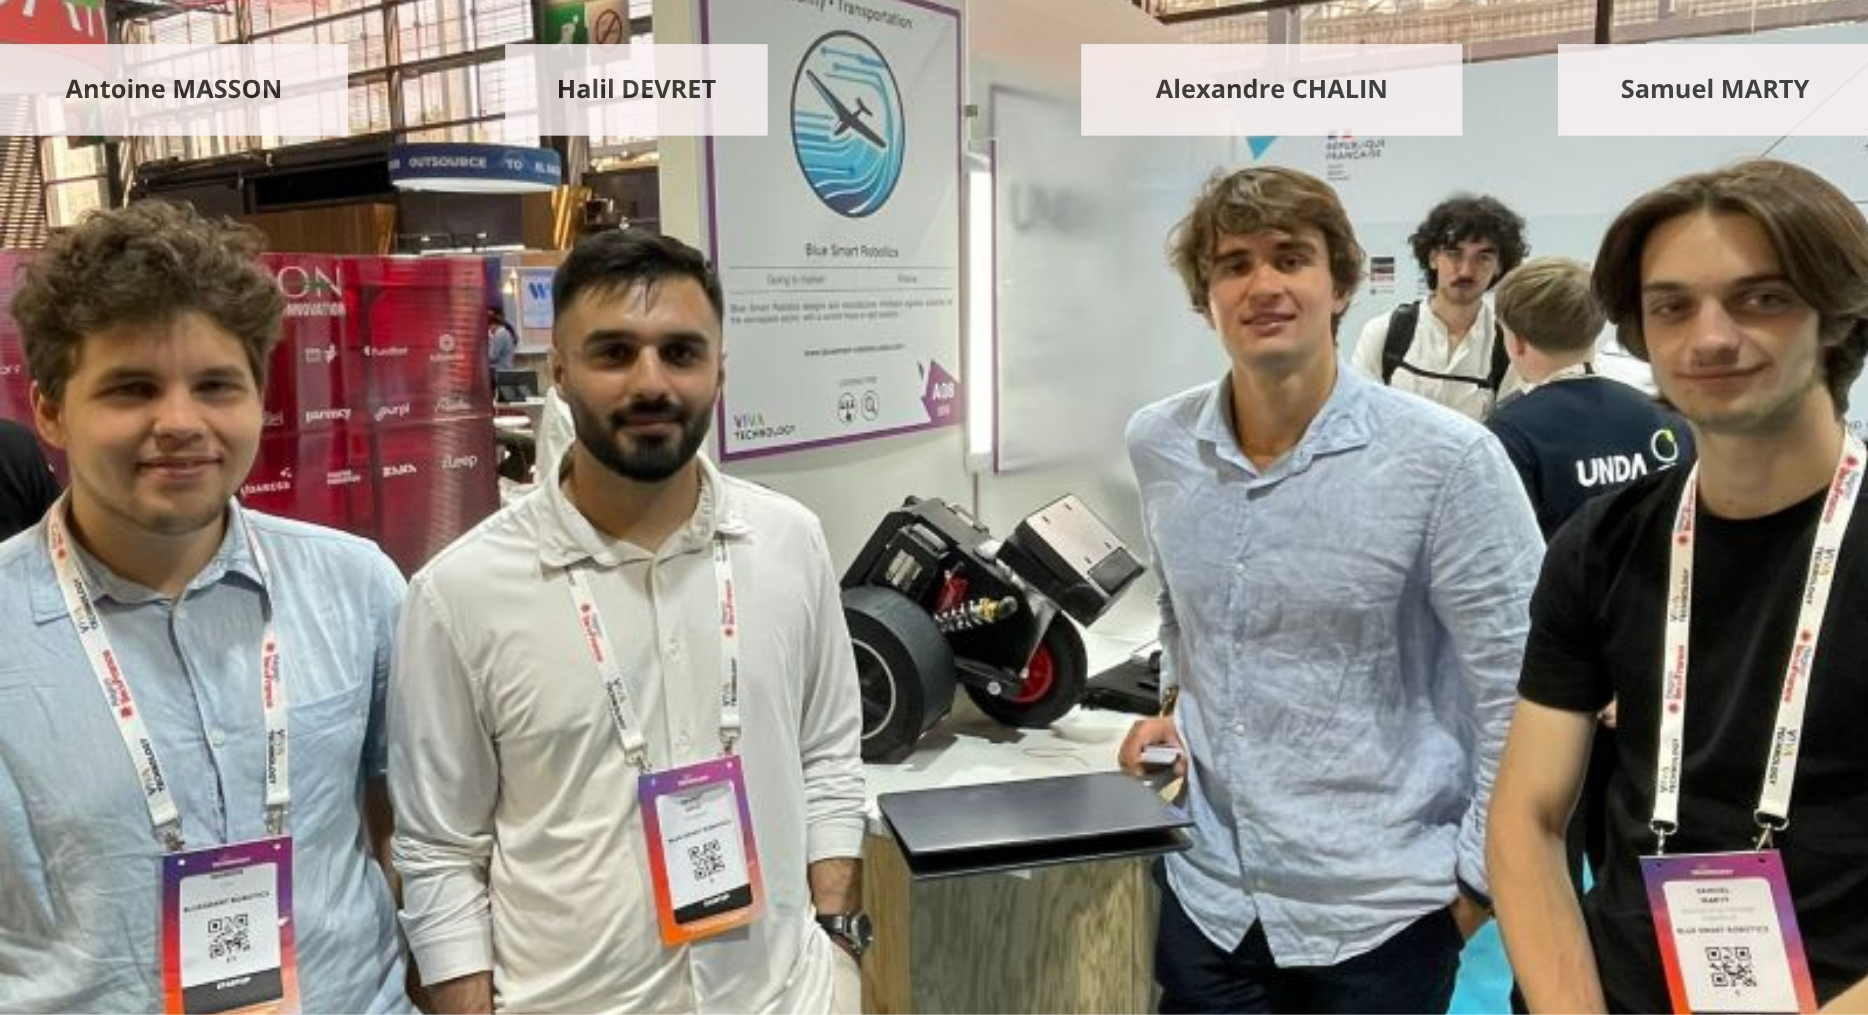
Des parcours complémentaires
Chacun apporte un domaine d'expertise, et tous travaillent ensemble sur nos robots comme sur les projets de nos clients.
Antoine MASSON
Cofondateur & Président
Architecture système, électronique de puissance et énergie, avec un pied dans l'aviation.
Parcours
Expertises
ESTACA, ingénierie aéronautique, spécialité drones
Alexandre CHALIN
Cofondateur & Directeur général
Systèmes temps réel critiques, navigation autonome et stratégie d'innovation.
Parcours
Expertises
Mines Saint-Étienne, MSc systèmes embarqués et microélectronique · EM Lyon, Master in Management
Halil DEVRET
Cofondateur & responsable hardware
IA embarquée, apprentissage par renforcement et électronique, du réseau de neurones à la carte.
Parcours
Expertises
ESTACA, ingénierie aéronautique · Grenoble INP Ensimag, Master 2 informatique et IA · University of Southampton
Samuel MARTY
Cofondateur & responsable software
Firmware embarqué, interfaces et robotique ROS 2, du microcontrôleur au robot autonome.
Domaines
Expertises
Toute la chaîne, dans une même équipe
De la carte électronique au modèle d'IA, chaque domaine est porté par au moins un cofondateur.
IA embarquée
Deep learning, apprentissage par renforcement, vision et déploiement sur cibles contraintes.
Systèmes temps réel
Zephyr, FreeRTOS, supervision multicœur et architectures pour systèmes critiques.
Électronique & énergie
Cartes électroniques, contrôleurs moteur, batteries LFP, BMS et photovoltaïque.
Firmware & interfaces
Firmware ESP32 et STM32, bus CAN, liaisons radio et interfaces LVGL.
Robotique autonome
ROS 2, navigation, SLAM, fusion LiDAR et caméras.
Aéronautique & mécanique
Systèmes aéronautiques, maintenance, CAO et pièces composites.
De l'idée à la startup
Quatre années pour passer d'un projet d'école à une entreprise reconnue de l'écosystème aéronautique et robotique.
Sept. 2022
Naissance du projet
L'idée naît à l'ESTACA : simplifier le déplacement des planeurs au sol.
Mars 2024
Création de l'équipe
Quatre ingénieurs s'associent pour en faire une startup.
Juin 2024
Incubation
Le projet est incubé à IMT Mines Alès et à Mines Saint-Étienne.
Déc. 2025
Reconnaissance
Prix national Pépite, French Tech Saint-Étienne Lyon et Robotics Place.
Juin 2026
BIC Plein Sud
Accompagnement par BIC Plein Sud Entreprises.
Juil. 2026
Aerospace Valley
Adhésion au pôle de compétitivité Aerospace Valley.
Un projet à nous confier ?
Découvrez comment notre équipe peut intervenir sur vos projets, ou écrivez-nous directement.